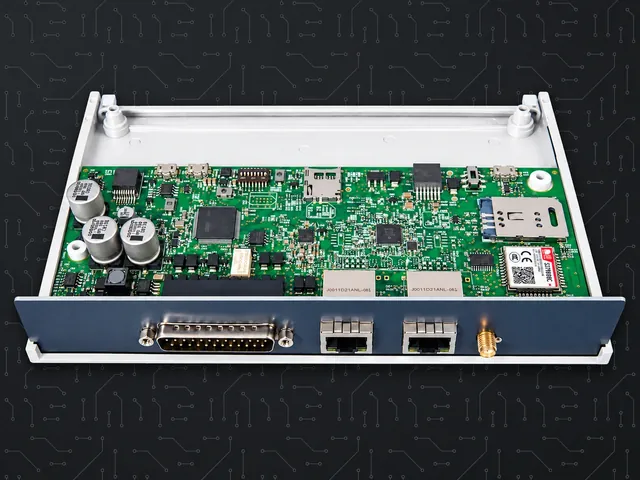
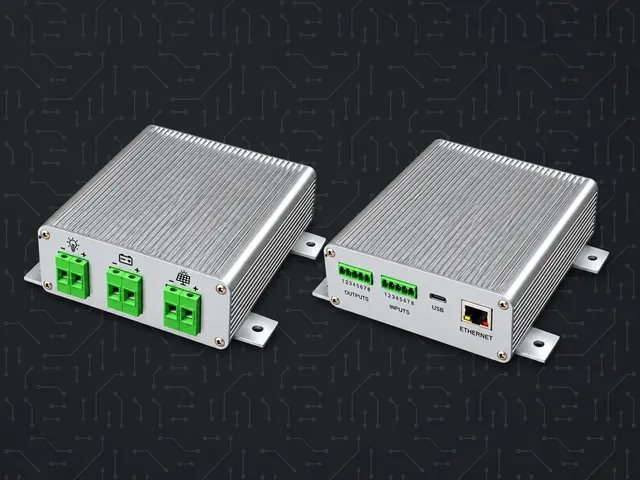
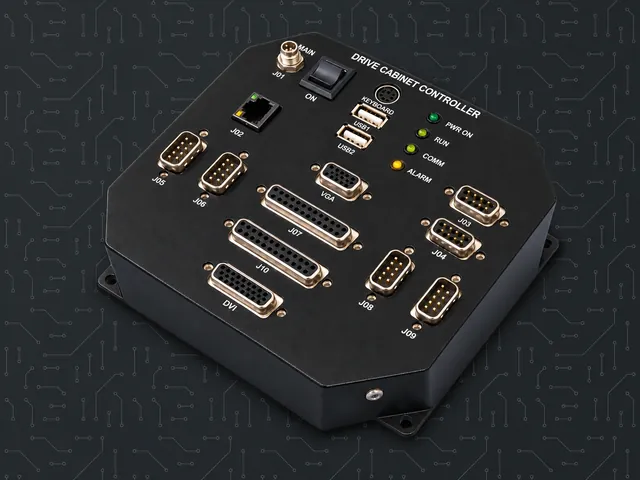
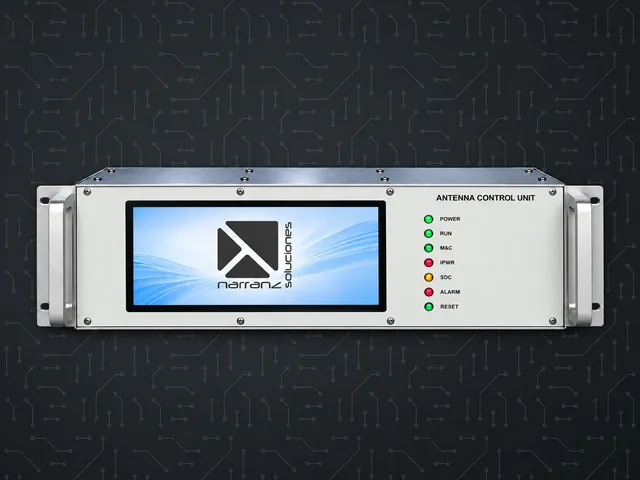
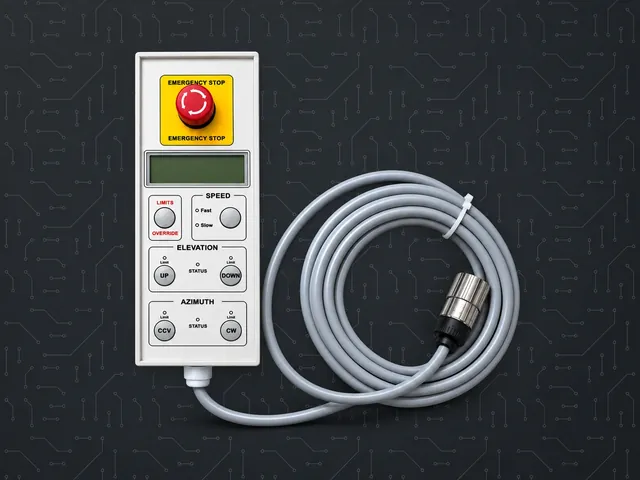
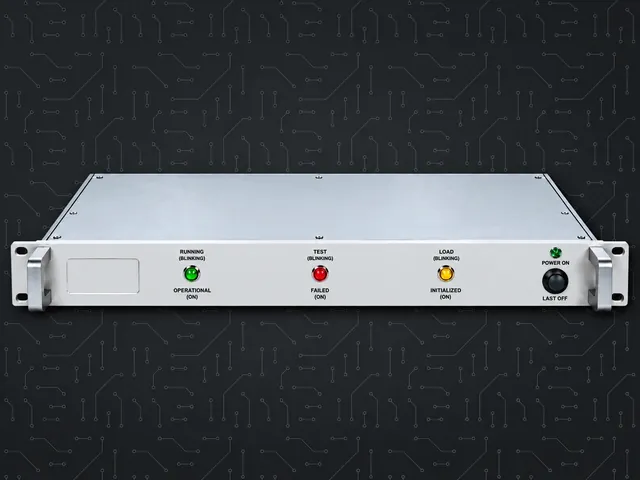
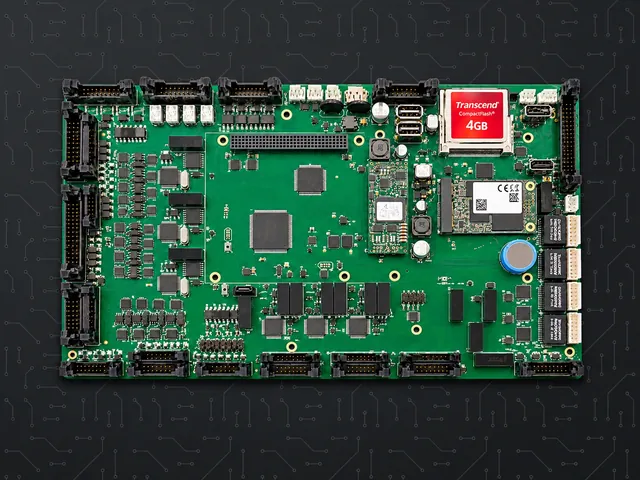
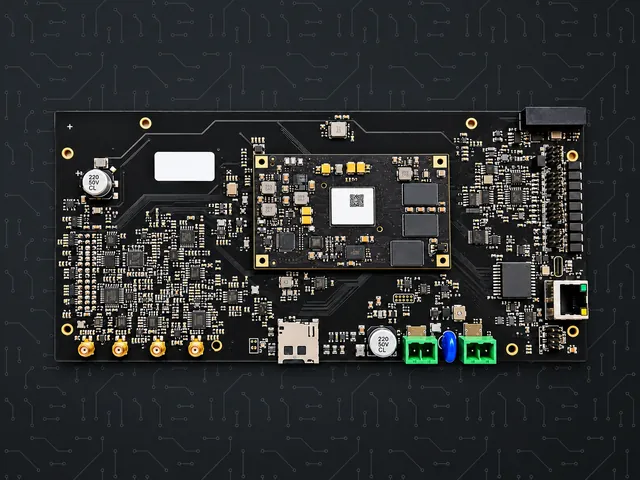
El sistema está basado en una arquitectura ARM y utiliza MQX RTOS como sistema operativo en tiempo real. Integra comunicaciones EtherCAT, Ethernet, USB y RS485, permitiendo combinar el control determinista de las entradas y salidas con funciones de configuración, diagnóstico, mantenimiento y comunicación con dispositivos auxiliares.
La plataforma permite integrar sensores, actuadores y señales industriales dentro de una red EtherCAT, proporcionando acceso cíclico y en tiempo real a las variables de proceso.
Comunicación industrial EtherCAT
La tarjeta incorpora conectividad EtherCAT para su integración en redes industriales de control y automatización.
EtherCAT proporciona un mecanismo de intercambio de datos de elevada velocidad y comportamiento determinista, especialmente indicado para aplicaciones que necesitan tiempos de ciclo reducidos y sincronización precisa entre dispositivos.
La interfaz permite incorporar la tarjeta como nodo dentro de una arquitectura EtherCAT y realizar el intercambio cíclico de información con el controlador principal del sistema.
De esta forma, las entradas y salidas físicas de la tarjeta pueden integrarse directamente dentro del proceso de automatización.
Entradas y salidas digitales
El sistema dispone de entradas y salidas digitales destinadas a la conexión de sensores, actuadores y elementos externos.
Las entradas permiten adquirir estados digitales procedentes de dispositivos industriales, mientras que las salidas pueden utilizarse para controlar actuadores, relés, indicadores u otros elementos de la instalación.
El procesador ARM gestiona la adquisición y actualización de estas señales y las pone a disposición del sistema EtherCAT para su intercambio en tiempo real con el controlador principal.
Entradas y salidas analógicas
La plataforma incorpora además entradas y salidas analógicas para trabajar con señales que requieren adquisición o generación de valores continuos.
El procesamiento local permite realizar la adquisición de las señales analógicas y proporcionar sus valores al sistema de control a través de EtherCAT.
Acceso en tiempo real a las E/S mediante EtherCAT
La interfaz EtherCAT proporciona acceso cíclico a las entradas y salidas analógicas y digitales de la tarjeta.
El intercambio de información está diseñado para que el controlador EtherCAT pueda leer las entradas y actualizar las salidas dentro del ciclo de comunicaciones de la red.
Esta arquitectura permite utilizar la tarjeta como un módulo de E/S remotas distribuidas, acercando la adquisición y actuación al punto físico donde se encuentran los sensores y actuadores.
Se reduce así el cableado entre el armario de control y los diferentes elementos de campo, al mismo tiempo que se mantiene un sistema centralizado de supervisión.
Procesamiento mediante arquitectura ARM
El sistema incorpora un procesador ARM encargado de gestionar las diferentes funciones de la plataforma.
Además del procesamiento asociado a las entradas y salidas, el microprocesador gestiona las interfaces de comunicación, supervisión del hardware, diagnóstico y comunicación con periféricos externos.
La capacidad de procesamiento local permite separar determinadas funciones auxiliares del tráfico EtherCAT y desarrollar algoritmos específicos de adquisición, filtrado, supervisión y diagnóstico directamente sobre la tarjeta.
Sistema operativo en tiempo real MQX
La electrónica utiliza MQX RTOS como sistema operativo embebido en tiempo real.
La utilización de un RTOS permite estructurar el firmware en diferentes tareas encargadas de gestionar las interfaces de comunicaciones, adquisición de señales, control de salidas y servicios auxiliares.
Esta arquitectura facilita la ejecución concurrente de las diferentes funciones manteniendo tiempos de respuesta controlados, algo especialmente relevante en aplicaciones de automatización y control industrial.
Comunicación Ethernet
Además de EtherCAT, el procesador dispone de una interfaz Ethernet destinada a funciones complementarias de comunicación.
Esta conectividad puede utilizarse para tareas de configuración, diagnóstico, supervisión, mantenimiento o intercambio de información con otros sistemas.
La separación entre las comunicaciones Ethernet convencionales y el canal EtherCAT permite mantener las funciones de control en tiempo real independientes de otros servicios de comunicaciones de la plataforma.
Interfaz USB
La incorporación de una interfaz USB proporciona un canal adicional para configuración, mantenimiento y diagnóstico del equipo.
Puede utilizarse durante procesos de fabricación, puesta en marcha o mantenimiento para establecer una comunicación directa con la electrónica sin necesidad de acceder a la red industrial.
La combinación de USB, Ethernet y EtherCAT proporciona diferentes mecanismos de acceso al sistema dependiendo de las necesidades de cada fase del ciclo de vida del producto.
Display remoto mediante RS485
El procesador ARM gestiona además un display remoto mediante comunicaciones RS485.
La utilización de RS485 permite instalar el display a cierta distancia de la electrónica principal y proporciona una interfaz robusta para entornos industriales.
El display puede utilizarse para presentar información relacionada con el funcionamiento del sistema, estados de las entradas y salidas, parámetros de proceso, alarmas, información de diagnóstico o datos de configuración.
De esta forma, la interfaz de usuario puede situarse en un panel o zona accesible para el operador mientras la electrónica EtherCAT permanece instalada dentro del armario eléctrico o próxima a los elementos de campo.
Diagnóstico y mantenimiento
La combinación de procesamiento local y múltiples interfaces de comunicación permite incorporar funciones avanzadas de diagnóstico del sistema.
El firmware puede supervisar el estado de las comunicaciones, las entradas y salidas, los periféricos y otros parámetros internos de funcionamiento.
Esta información puede ponerse a disposición del controlador industrial o utilizarse mediante las interfaces Ethernet, USB o RS485 para facilitar las operaciones de puesta en marcha y mantenimiento.
Arquitectura de control distribuido
La tarjeta está concebida como un elemento de control y adquisición distribuida.
Los sensores y actuadores se conectan directamente a sus interfaces de entrada y salida, mientras que EtherCAT proporciona el enlace de tiempo real con el sistema de control principal.
Esta arquitectura resulta especialmente adecuada para máquinas y sistemas industriales donde existen múltiples grupos de señales distribuidos físicamente y se necesita mantener una comunicación rápida y determinista.
Aplicaciones
La plataforma puede utilizarse en automatización industrial, maquinaria especial, bancos de ensayo, adquisición de datos, control distribuido, módulos de E/S remotas, sistemas de test, robótica, control de procesos e Industria 4.0.
Su combinación de EtherCAT, ARM, E/S analógicas y digitales, Ethernet, USB y RS485 permite utilizar la electrónica como plataforma para desarrollar diferentes equipos industriales sobre una misma arquitectura hardware.
Especificaciones técnicas
| Función principal | Módulo de entradas y salidas industriales |
|---|---|
| Bus industrial | EtherCAT |
| Entradas | Analógicas y digitales |
| Salidas | Analógicas y digitales |
| Procesador | ARM |
| Sistema operativo | MQX RTOS |
| Comunicación en tiempo real | EtherCAT |
| Comunicaciones adicionales | Ethernet / USB |
| Interfaz auxiliar | RS485 |
| Interfaz de usuario | Display remoto mediante RS485 |
| Procesamiento | Local / tiempo real |
| Arquitectura | E/S distribuidas |
| Aplicaciones | Automatización y control industrial |